同一计算基础服务两类系统设计
AAEON于2026年1月16日介绍BOXER-8740AI与BOXER-8741AI,作为其采用NVIDIA Jetson T5000模块的边缘人工智能系统。两款产品分别面向边缘推理服务器和人形机器人开发,强调紧凑坚固结构、连接能力与软件生态。消息体现的是同一计算平台在不同任务中的产品化方向,而不是一台通用设备能够自动完成所有物理人工智能应用。
PG关注到,服务器与机器人对连接和安装的要求存在明显差异。服务器通常围绕数据输入、网络与持续处理组织结构,机器人则需要把视觉、控制模块和执行器放进移动或复杂机械系统。计算模块相同并不代表系统可以直接互换,选型应从接口、机身与维护方式共同判断,而不是只比较处理器名称。
边缘服务器强调连接与部署结构
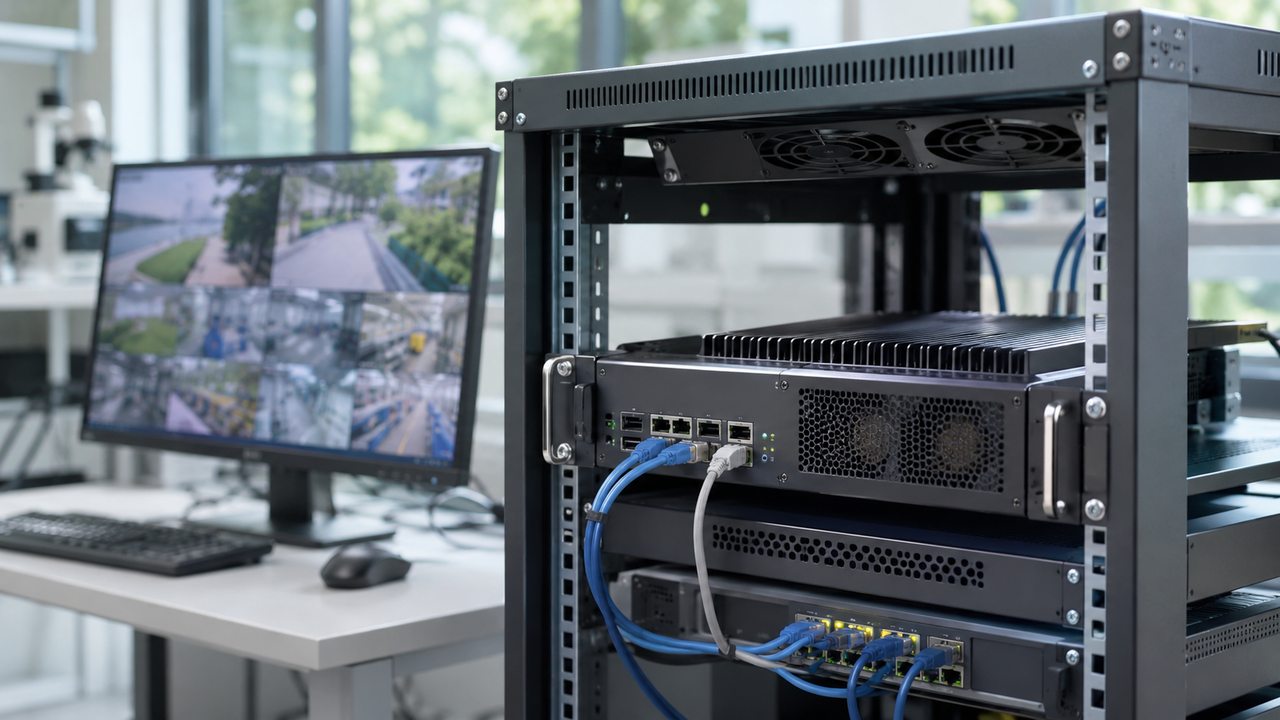
根据原文,BOXER-8740AI采用可安装的紧凑机身,提供高带宽网络连接与模块化无线扩展,为人工智能服务器应用构建设备基础。这样的设计有助于把运算靠近数据来源,但实际处理规模仍需结合输入流量、模型、存储和网络拓扑确认。原文没有给出适用于所有任务的统一吞吐保证,不能据此推导任意模型都达到相同性能。
项目评估可以先建立代表性输入,观察持续推理、数据缓存与结果输出之间的关系。若设备同时承担多个服务,还应记录资源占用和任务冲突,并测试单个服务异常时的恢复过程。只有在完整负载下验证,才能判断网络能力与计算资源是否匹配,也能更清楚地发现瓶颈来自输入、模型处理还是后续数据传输。
机器人平台需要协调多种输入与控制
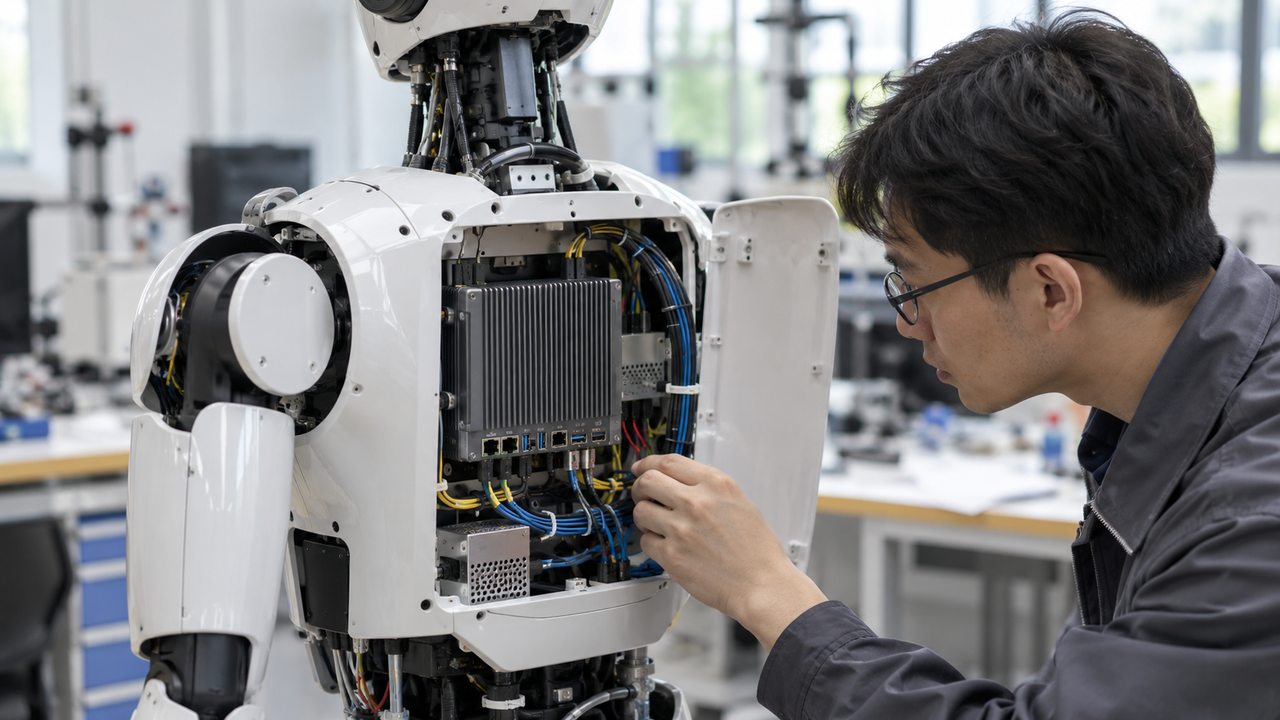
BOXER-8741AI的介绍强调对多种实时视觉传感器、控制模块和执行器的支持,配合灵活机壳形式与低延迟处理,用于人形机器人开发。设备提供计算和连接基础,真正的机器人行为仍需依靠感知算法、运动控制和机械系统共同实现。接口丰富不等于机器人已经具备特定动作能力或某项未披露的控制精度。
开发时可以沿着数据路径逐步验证:传感器怎样采集,模型何时完成处理,控制消息怎样到达执行器,以及异常时怎样停止和恢复。不同组件之间的时间关系需要在整机中测量,不能只用单个模型的推理时间代表动作响应。受控环境中的有限任务测试,有助于明确当前系统边界,再决定是否扩展动作和场景。
软件生态提供工具而非现成应用
原文介绍两款系统支持JetPack七点零及以上版本,并列出面向机器人、视觉人工智能和传感器处理的软件工具。软件生态可以为开发提供库、框架和参考流程,但实际可用性仍需核对系统镜像、驱动与各工具版本。支持某个生态并不意味着所有工具已经预装,也不表示应用无需适配即可运行。
PG认为,评估两款产品时,应分别保存具体硬件与软件组合,再安排目标模型和外设联调。持续功耗、机身散热、网络恢复及模型更新都应进入验证范围。消息展示了边缘人工智能向服务器和机器人延伸的方向,可靠交付则需要把平台能力转化为清楚的配置、测试和维护条件,避免把开发潜力直接写成已完成成果。
选择应对应真实交付内容
采购准备阶段可列出必须提供的接口、无线模块、存储和软件支持,分别确认标准配置与可选部分,并核实供货安排。后续更换模型或升级软件时,应检查兼容关系及原有测试是否仍有效。这样能够让平台的扩展能力服务长期维护,也便于不同团队围绕同一份配置资料协作。